Diferencia entre revisiones de «Vibrómetro»
Ir a la navegación
Ir a la búsqueda
Sin resumen de edición |
Sin resumen de edición |
||
| Línea 20: | Línea 20: | ||
const int amplitude = 255; | const int amplitude = 255; | ||
const int neutral = 127; | const int neutral = 127; | ||
int control_dac_val = neutral; | |||
void setup() { | void setup() { | ||
pinMode(34, INPUT); | |||
analogSetAttenuation(ADC_0db); | |||
// Cuando control está 127, Vout = 0. | |||
dacWrite(bias_pin, 118); | dacWrite(bias_pin, 118); | ||
dacWrite(control_pin, | dacWrite(control_pin, control_dac_val); | ||
} | } | ||
void loop() { | |||
#define BUFELEMS 32 | |||
#define SAMP_PERIOD_MS 32 | |||
int buf[BUFELEMS]; | |||
for (int i = 0; i < BUFELEMS; i++) { | |||
buf[i] = analogRead(34); | |||
delay(SAMP_PERIOD_MS); | |||
} | |||
int sum = 0; | |||
for (int i = 0; i < BUFELEMS; i++) { | |||
sum += buf[i]; | |||
} | |||
const int adc_avg = sum / BUFELEMS; | |||
const int adc_target = 2047; | |||
int error = adc_avg - adc_target; | |||
if (error > 100) error = 10; | |||
if (error < -100) error = -10; | |||
control_dac_val -= error; | |||
if (control_dac_val <= 0) control_dac_val = 0; | |||
if (control_dac_val >= 255) control_dac_val = 255; | |||
dacWrite(control_pin, control_dac_val); | |||
} | } | ||
</syntaxhighlight> | </syntaxhighlight> | ||
Revisión del 18:58 30 ago 2026
-
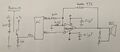 amplificador
-
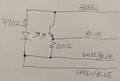 sensor
-
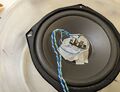 parlante y sensor


Problemas
- Se especifica "Current transfer ratio" 20% en el TCST2103 Datasheet. En realidad, es casi 80%. Estoy bajando la alimentación del emisor por 50%.
- Las fuentes de alimentación proveen demasiado voltaje.
- El contenedor es poco rigido.
- Es difícil alinear la banderita. Podemos incluir un luz visible dentro del instrumento para ayudar.
Código
const int control_pin = 25;
const int bias_pin = 26;
const int amplitude = 255;
const int neutral = 127;

int control_dac_val = neutral;

void setup() {
  pinMode(34, INPUT);
  analogSetAttenuation(ADC_0db);

  // Cuando control está 127, Vout = 0.
  dacWrite(bias_pin, 118);
  dacWrite(control_pin, control_dac_val);
}

void loop() {
  #define BUFELEMS 32
  #define SAMP_PERIOD_MS 32

  int buf[BUFELEMS];
  for (int i = 0; i < BUFELEMS; i++) {
    buf[i] = analogRead(34);
    delay(SAMP_PERIOD_MS);
  }

  int sum = 0;
  for (int i = 0; i < BUFELEMS; i++) {
    sum += buf[i];
  }
  const int adc_avg = sum / BUFELEMS;

  const int adc_target = 2047;

  int error = adc_avg - adc_target;
  if (error >  100) error =  10;
  if (error < -100) error = -10;

  control_dac_val -= error;

  if (control_dac_val <= 0)   control_dac_val = 0;
  if (control_dac_val >= 255) control_dac_val = 255;
  dacWrite(control_pin, control_dac_val);
}